CANBUS Contactless
Lector CAN inductivo sin conexión eléctrica
✅ 1 Mbps ✅ 8-90V ✅ < 20g ✅ –40°C a +85°C
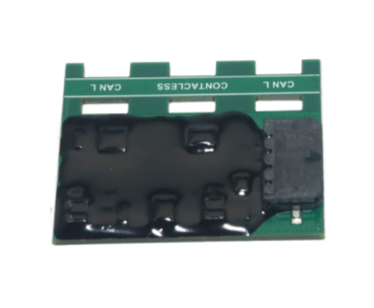
Descripción
El CANBUS Contactless lee el tráfico del bus CAN del vehículo sin cortar ni empalmar cables. Los cables CAN-H y CAN-L se fijan con precintos sobre la placa, que detecta la señal por acoplamiento inductivo y la entrega por una salida CAN passthrough a cualquier tracker o equipo telemático con entrada CAN.
Este manual sirve para cualquier marca de tracker. Al final hay una sección con la configuración específica para Spider IoT y Smart IoT.
El contactless es de solo lectura: no puede escribir en el bus del vehículo. Lee los datos que los módulos del vehículo publican por su cuenta, pero no es compatible con OBD-II: para obtener un dato OBD-II hay que escribir una consulta en el bus. Antes de instalar, revisa qué datos se pueden leer.
Antes de empezar
Qué necesitas
- Un tracker o equipo telemático con entrada CAN (CAN-H / CAN-L)
- Precintos plásticos para fijar los cables a la placa
- Multímetro para confirmar que el par de cables es el bus CAN
- Alimentación del vehículo entre 8 y 90 VDC para el módulo
Qué datos se pueden leer
Los datos de un vehículo circulan por el bus CAN de dos maneras, y el contactless solo puede leer una:
| Tipo de dato | Cómo circula | ¿Se lee con contactless? |
|---|---|---|
| Broadcast | Los módulos del vehículo (motor, ABS, tablero) lo publican solos, en forma continua | ✅ |
| Request (a pedido) | Solo aparece si alguien lo consulta a la ECU | ❌ |
| ✅ Se puede leer | ❌ No se puede leer |
|---|---|
| J1939 / FMS en camiones, buses y maquinaria: RPM, velocidad, combustible, consumo, temperatura, horas de motor | PIDs OBD-II (el tracker pregunta y la ECU responde) |
| Fallas activas J1939 (DM1), que la ECU emite por su cuenta | Fallas OBD2 (Mode 03) y VIN por OBD-II |
| Tramas del bus nativo en livianos, decodificadas con parsers a medida | Cualquier escritura en el bus: inmovilización por CAN, borrado de fallas |
Qué publica cada vehículo depende del fabricante y del modelo: no todos los livianos transmiten los mismos datos en su bus nativo. Si la lectura depende de consultas OBD-II, conviene una conexión directa al bus en lugar del contactless.
Contactless o conexión directa
| Aspecto | Conexión directa | Contactless |
|---|---|---|
| Instalación | Empalme a CAN-H / CAN-L | Placa fijada con precintos |
| Tiempo | 30 a 60 minutos | 5 a 15 minutos |
| Cableado del vehículo | Se corta o se pela | Queda intacto |
| Garantía del vehículo | Puede verse afectada | No se toca |
| Consultas OBD-II y escritura | ✅ | ❌ Solo lectura |
| Requisito | Acceso a los cables | Acceso a los cables |
Instalación
Encontrar el bus CAN nativo
Busca un par de cables trenzados que llegue a los módulos del vehículo. Los lugares habituales son:
- Detrás del tablero, en el mazo que llega al tablero de instrumentos o al módulo de carrocería (BCM)
- En el arnés del motor, cerca de la ECU
- En los conectores de los módulos conectados al bus principal
Evita el conector de diagnóstico OBD-II. En muchos vehículos los pines 6 y 14 están detrás de un gateway y el bus queda en silencio si nadie consulta. Sobre esos cables el contactless no ve tráfico. Busca el bus nativo, que transmite en forma continua con el motor en marcha.
Los colores del par CAN cambian según la marca, el modelo y el año: no alcanza con el color, hay que confirmarlo con el multímetro (paso siguiente).
Confirmar el par con el multímetro
- Pon el motor en marcha (o al menos el contacto) para que el bus tenga actividad.
- Coloca el multímetro en VDC, rango 20 V o auto-rango.
- Punta negra (COM) a masa del vehículo; punta roja al cable a medir.
| Estado del bus | CAN-H | CAN-L | Diferencia H − L |
|---|---|---|---|
| Recesivo (reposo) | 2,5 V | 2,5 V | 0 V |
| Dominante (transmitiendo) | 3,5 V | 1,5 V | 2 V |
| Lectura típica con actividad | 2,5 a 3,5 V | 1,5 a 2,5 V | fluctúa entre 0 y 2 V |
Para confirmar, mide el diferencial con la punta roja en CAN-H y la negra en CAN-L: la lectura debe fluctuar entre 0 y 2 V.
| Lo que mides con el motor en marcha | Diagnóstico |
|---|---|
| Un cable entre 2,5 y 3,5 V y el otro entre 1,5 y 2,5 V | ✅ Es el bus CAN con actividad |
| Ambos en 0 V con el motor apagado | ⚠️ Normal: el bus duerme. Enciende el motor |
| Ambos en 0 V con el motor en marcha | ❌ No es CAN, o es un bus sin tráfico |
| Ambos en ~12 V | ❌ Es alimentación, no CAN |
| Uno en 5 V y el otro en 0 V | ❌ Probable señal digital, no CAN |
Fijar el par sobre la placa
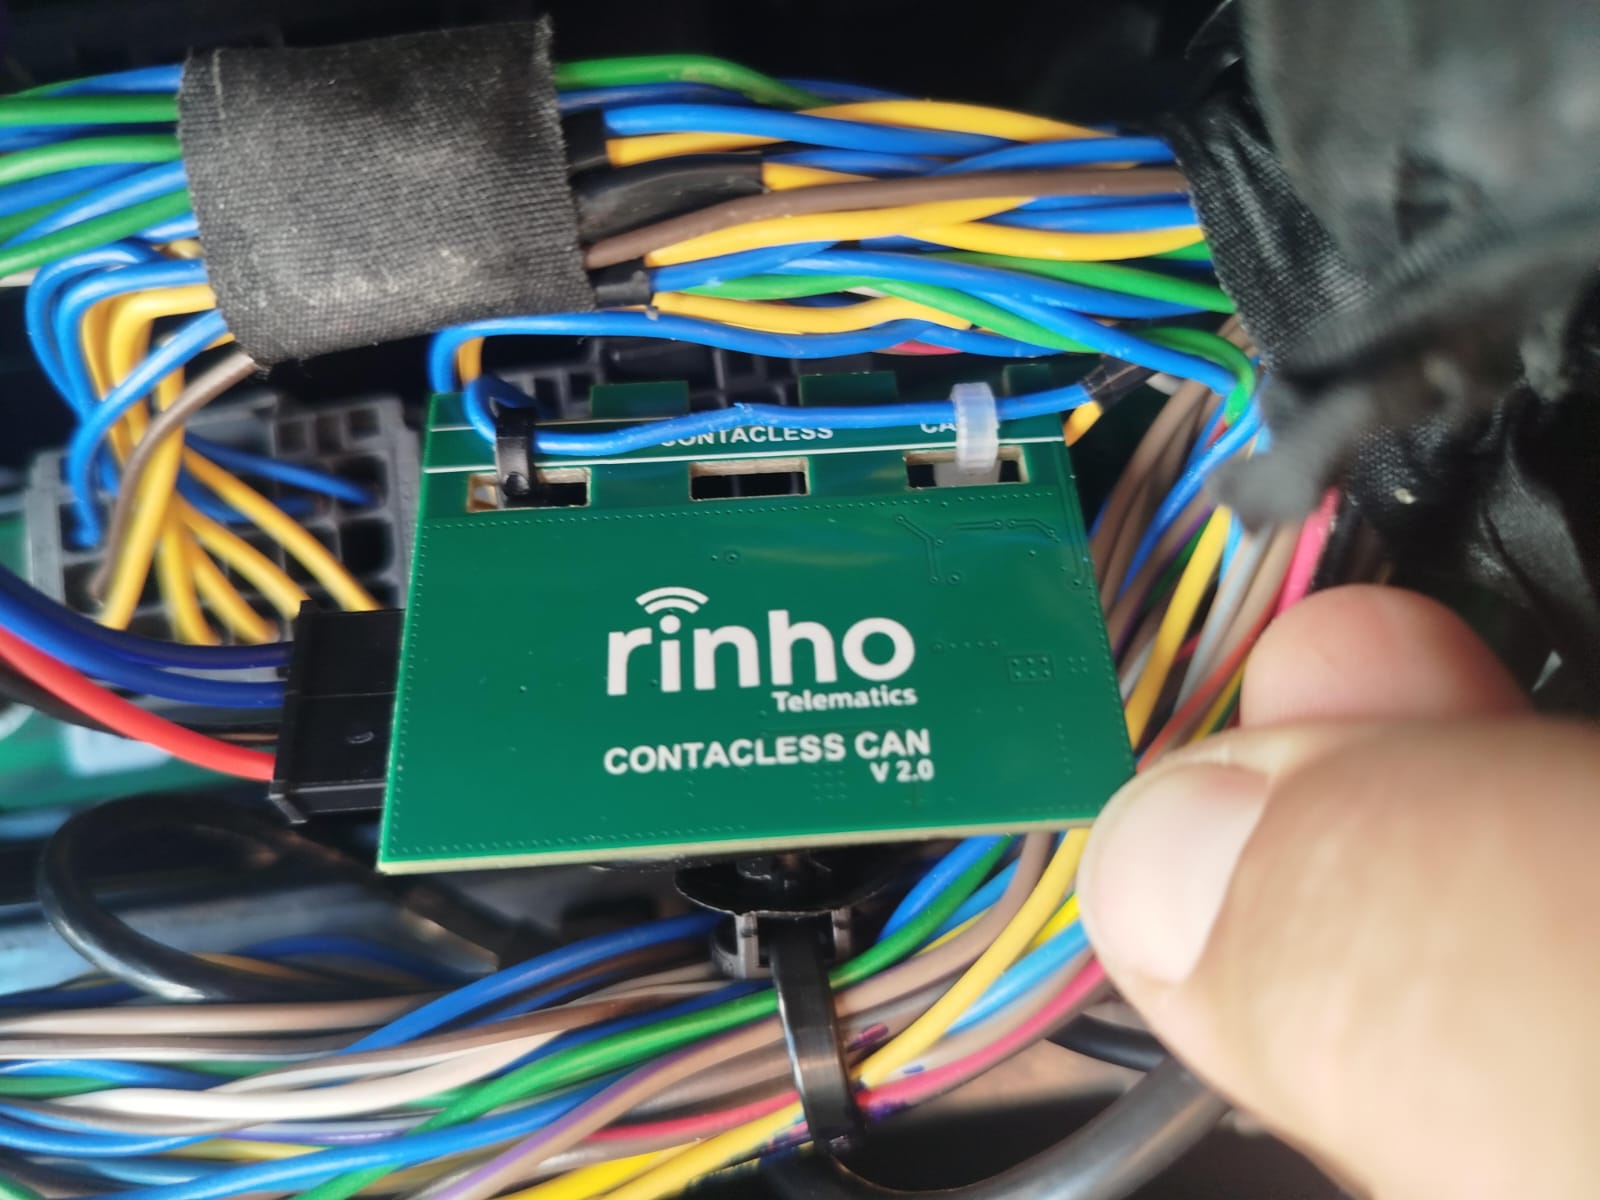
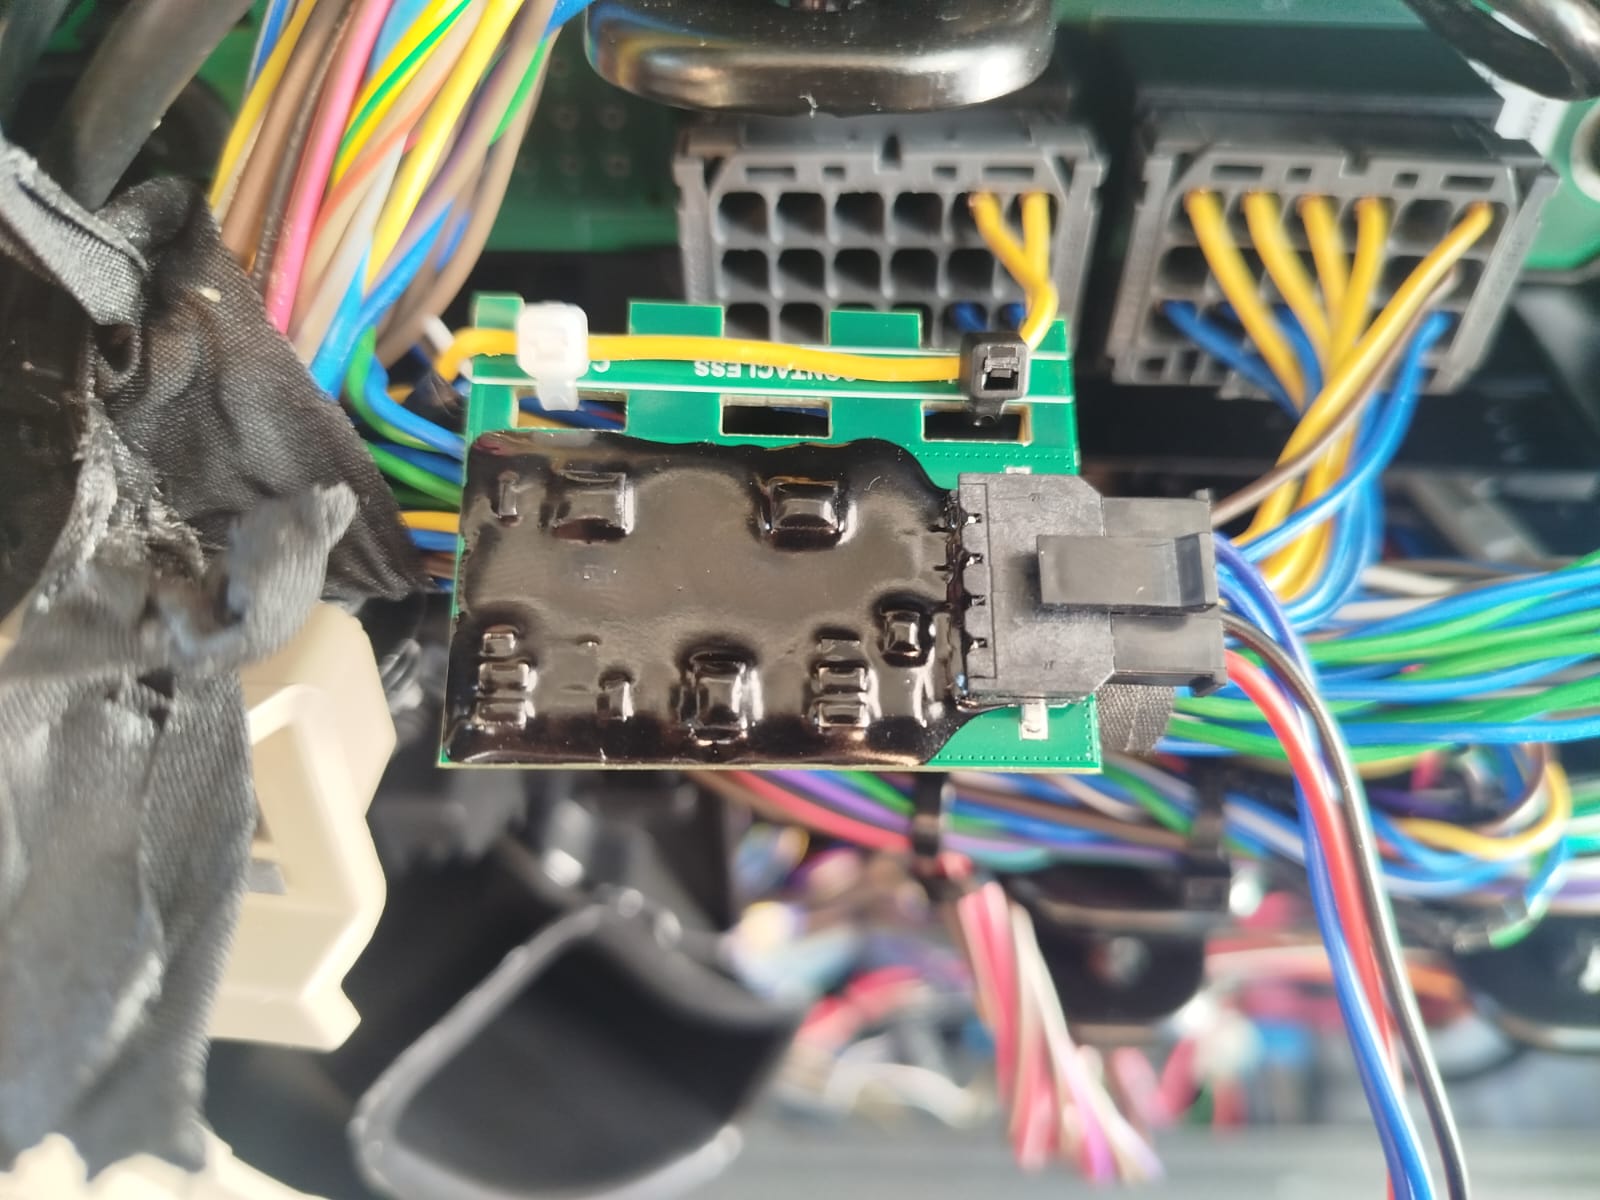
- Apoya los dos cables del par (CAN-H y CAN-L) juntos sobre la franja superior de la placa, a lo largo de las ranuras.
- Pasa los precintos por las ranuras y ajústalos para que los cables queden en contacto firme con la placa.
- Corta el sobrante de los precintos y verifica que la placa no quede suelta con la vibración.
No hace falta cortar, pelar ni empalmar nada.
Conectar el módulo al tracker
El módulo tiene un conector de 4 pines con este cableado:
| Cable del módulo | Función | Se conecta a |
|---|---|---|
| Rojo | Alimentación (+) 8 a 90 VDC | Positivo del vehículo; puede ser el mismo que alimenta al tracker |
| Negro | Masa (GND) | Masa del vehículo |
| Azul | Salida CAN-H | Entrada CAN-H del tracker |
| Azul/Negro | Salida CAN-L | Entrada CAN-L del tracker |
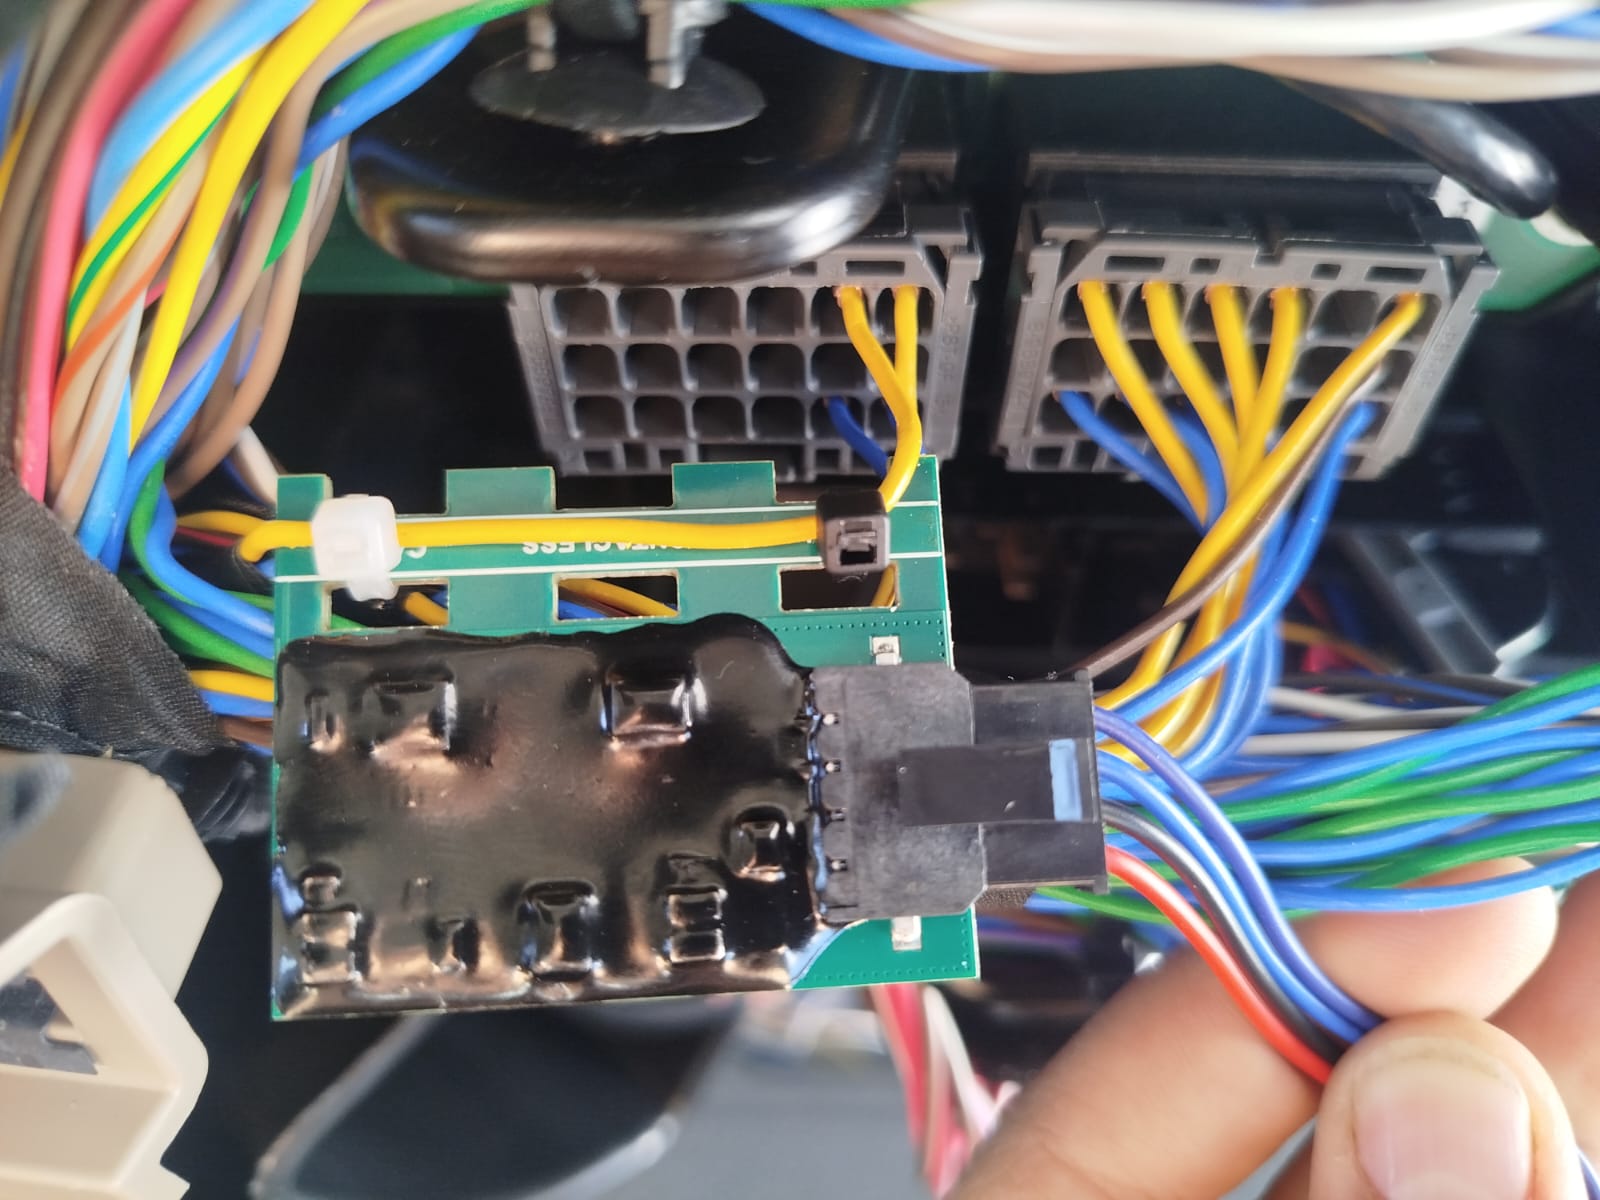
Del lado del vehículo el par se apoya sobre la placa sin importar la polaridad, pero del lado del tracker CAN-H y CAN-L no se pueden invertir: con la salida cruzada el tracker no lee ninguna trama.
Configurar el tracker
Cada marca lo configura con su herramienta, pero las reglas son las mismas:
| Parámetro | Qué configurar |
|---|---|
| Velocidad del bus | La misma que la del vehículo: típicamente 250 kbps en J1939 y 500 kbps en livianos. El módulo trabaja entre 50 kbps y 1 Mbps |
| Formato de identificador | 29 bits (extendido) en J1939; 11 bits (estándar) en la mayoría de los livianos |
| Modo de lectura | Un modo que solo escuche el bus: J1939/FMS, escucha pasiva (listen-only / silent) o tramas crudas con parsers |
| No compatible | OBD-II (PIDs, VIN y fallas OBD2): requiere escribir consultas en el bus |
Verificar la lectura
Con el motor en marcha, confirma en la herramienta del tracker o en la plataforma que llegan datos: RPM, velocidad, temperatura del motor, nivel o consumo de combustible, según lo que publique el vehículo.
El módulo no tiene LED de estado: la verificación se hace siempre desde el tracker.
Con trackers Rinho
Spider IoT y Smart IoT tienen transceiver CAN integrado. Zero IoT no tiene entrada CAN y no es compatible con este accesorio.
Cableado
Conecta la salida CAN-H / CAN-L del módulo a los cables CANH y CANL del equipo. Los colores del lado del tracker cambian según el modelo y la versión: ver Pinout Spider IoT y Conectores Smart IoT.
Terminación (DIP switch)
| Equipo | DIP switch |
|---|---|
| Spider IoT HW ≥3.5 | DIP 4 en ON (terminación). DIP 1 en OFF: con el CAN cableado no debe quedar en ON. Ver DIP Switch HW ≥3.5 |
| Spider IoT HW ≤3.4 | DIP 1 en ON (habilita el CAN) y DIP 2 en ON (terminación). Ver DIP Switch HW ≤3.4 |
| Smart IoT | DIP 1 en ON (habilita el CAN) y DIP 2 en ON (terminación). Ver DIP Switch Smart IoT |
Configuración con CXCAN
El bus se configura con el comando CXCAN. Con el contactless se usan los protocolos que solo escuchan:
// Camiones, buses y maquinaria (J1939)
>SCXCAN1,250K,J1939,29,0,0<

// Livianos: tramas del bus nativo, decodificadas con parsers CXECU
>SCXCAN1,500K,PLAIN,11,0,0<

// Escucha pasiva para diagnóstico y relevamiento del bus
>SCXCAN1,500K,LISTEN,11,0,0<
No uses OBDII con el contactless. OBD-II necesita escribir consultas en el bus y el contactless no puede escribir: el equipo no recibe respuesta y no lee datos. Por el mismo motivo, la lectura de fallas funciona en J1939 pero no en OBD2.
La velocidad (250K, 500K o 1M) tiene que coincidir con la del vehículo. Para los livianos, los parsers de cada señal se definen con CXECU.
Verificación
>QCXCAN<     // confirma la configuración efectiva del bus
>QCAN00<     // J1939: RPM, combustible, consumo y temperatura leídos del bus
Para los livianos con parsers propios, los valores se consultan con ECU.
Solución de problemas
| Síntoma | Causa probable | Qué hacer |
|---|---|---|
| No llega ningún dato | Velocidad del tracker distinta a la del bus | Configurar la velocidad real del vehículo (250K / 500K) |
| No llega ningún dato | Placa instalada sobre el conector OBD-II o sobre un bus sin tráfico | Medir con multímetro y reubicar sobre el bus nativo |
| No llega ningún dato | Tracker configurado en OBD-II | OBD-II no es compatible: pasar a J1939, escucha pasiva o tramas crudas |
| No llega ningún dato (Spider / Smart) | DIP de terminación en OFF | Ponerlo en ON: ver Terminación |
| No llega ningún dato | CAN-H y CAN-L invertidos en la salida hacia el tracker | Revisar el cableado azul / azul-negro |
| No llega ningún dato | Módulo sin alimentación | Medir tensión entre rojo y negro: debe estar entre 8 y 90 VDC |
| Solo llegan datos con el motor en marcha | El bus del vehículo duerme con el contacto apagado | Comportamiento normal |
| Lectura intermitente | Cables flojos o separados de la placa | Reajustar los precintos para que el par quede en contacto firme |
| Llegan algunos datos pero faltan otros | El vehículo no publica ese dato en el bus, o solo lo entrega a pedido | Confirmar si el dato es broadcast. Si es un PID OBD-II, requiere conexión directa |
Preguntas frecuentes
¿Afecta el funcionamiento del vehículo?
No. No hay conexión eléctrica con el bus y el módulo no transmite: es transparente para la red CAN del vehículo.
¿Leo los mismos datos que con una conexión directa?
Todos los datos broadcast, sí. Lo que no se obtiene son los datos que requieren consultar a la ECU (PIDs OBD-II, VIN, fallas OBD2) ni la escritura en el bus.
¿Qué pasa si los cables se sueltan de la placa?
La lectura se interrumpe, pero no hay riesgo de daño. Se reposicionan los cables y se vuelven a ajustar los precintos.
¿Puedo pasarlo a otro vehículo?
Sí. Se cortan los precintos, se retira la placa y el cableado original queda como estaba.
Especificaciones técnicas
| Parámetro | Valor |
|---|---|
| Método de lectura | Inductivo, sin contacto eléctrico |
| Conexión de salida | CAN passthrough |
| Protocolo CAN | CAN 2.0A y CAN 2.0B |
| Velocidad del bus | 50 kbps – 1 Mbps |
| Alimentación | 8 VDC a 90 VDC |
| Consumo típico | < 10 mA @ 12 VDC |
| Protecciones | Polaridad inversa + sobretensión 100V |
| Dimensiones | 40 × 35 mm aprox. |
| Peso | < 20 g |
| Montaje | Precintos, clip o adhesivo sobre el mazo de cables |
| Temperatura de operación | –40°C a +85°C |
| Encapsulado | Epoxi resistente a vibración y humedad |
Compatibilidad
El CANBUS Contactless funciona con cualquier tracker o equipo telemático que tenga entrada CAN.
| Tracker Rinho | Compatible |
|---|---|
| Zero IoT | ❌ No tiene CAN bus |
| Spider IoT | ✅ |
| Smart IoT | ✅ |
Ejemplos de trackers de otras marcas con entrada CAN:
| Marca | Modelos |
|---|---|
| Teltonika | FMC130, FMB140, FMB640 |
| Queclink | GV300CAN, GV600MG |
| Concox | X3 CAN, JM-VL502 |
| CalAmp | LMU-3030, LMU-4230 |
| Suntech | ST4500, ST940 |
| Meitrack | T366G, T399 |
| Ruptela | HCV5, Pro5 |
| Topflytech | T8806+, TLD1-D |
Más información
| Recurso | Enlace |
|---|---|
| 🛒 Producto | Ver en rinho.com.ar → |
| 📄 Datasheet | Descargar PDF → |
| 📖 Guía de conexión CAN contactless | Leer en el blog → |
| 🔧 Comandos CAN Bus | Ver documentación → |
| 📋 Todos los accesorios | Ver catálogo → |