CANBUS Contactless
Leitor CAN indutivo sem conexão elétrica
✅ 1 Mbps ✅ 8-90V ✅ < 20g ✅ –40°C a +85°C
Descrição
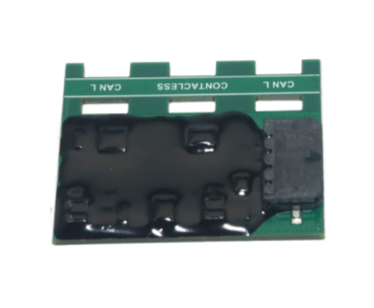
O CANBUS Contactless lê o tráfego do barramento CAN do veículo sem cortar nem emendar cabos. Os cabos CAN-H e CAN-L são fixados com abraçadeiras sobre a placa, que capta o sinal por acoplamento indutivo e o entrega por uma saída CAN passthrough a qualquer rastreador ou equipamento telemático com entrada CAN.
Este manual serve para qualquer marca de rastreador. No final há uma seção com a configuração específica para Spider IoT e Smart IoT.
O contactless é somente leitura: não pode escrever no barramento do veículo. Ele lê os dados que os módulos do veículo publicam por conta própria, mas não é compatível com OBD-II: para obter um dado OBD-II é preciso escrever uma consulta no barramento. Antes de instalar, veja quais dados podem ser lidos.
Antes de começar
O que você precisa
- Um rastreador ou equipamento telemático com entrada CAN (CAN-H / CAN-L)
- Abraçadeiras plásticas para fixar os cabos na placa
- Multímetro para confirmar que o par de cabos é o barramento CAN
- Alimentação do veículo entre 8 e 90 VDC para o módulo
Quais dados podem ser lidos
Os dados de um veículo circulam pelo barramento CAN de duas formas, e o contactless só consegue ler uma delas:
| Tipo de dado | Como circula | Lido com contactless? |
|---|---|---|
| Broadcast | Os módulos do veículo (motor, ABS, painel) publicam por conta própria, de forma contínua | ✅ |
| Request (sob demanda) | Só aparece se alguém consultar a ECU | ❌ |
| ✅ Pode ser lido | ❌ Não pode ser lido |
|---|---|
| J1939 / FMS em caminhões, ônibus e máquinas: RPM, velocidade, combustível, consumo, temperatura, horas de motor | PIDs OBD-II (o rastreador pergunta e a ECU responde) |
| Falhas ativas J1939 (DM1), que a ECU transmite por conta própria | Falhas OBD2 (Mode 03) e VIN por OBD-II |
| Quadros do barramento nativo em veículos leves, decodificados com parsers sob medida | Qualquer escrita no barramento: bloqueio por CAN, apagamento de falhas |
O que cada veículo publica depende do fabricante e do modelo: nem todos os veículos leves transmitem os mesmos dados no barramento nativo. Se a aplicação depende de consultas OBD-II, use uma conexão direta ao barramento em vez do contactless.
Contactless ou conexão direta
| Aspecto | Conexão direta | Contactless |
|---|---|---|
| Instalação | Emenda em CAN-H / CAN-L | Placa fixada com abraçadeiras |
| Tempo | 30 a 60 minutos | 5 a 15 minutos |
| Fiação do veículo | É cortada ou descascada | Fica intacta |
| Garantia do veículo | Pode ser afetada | Não é afetada |
| Consultas OBD-II e escrita | ✅ | ❌ Somente leitura |
| Requisito | Acesso aos cabos | Acesso aos cabos |
Instalação
Encontrar o barramento CAN nativo
Procure um par de cabos trançados que chegue aos módulos do veículo. Os locais habituais são:
- Atrás do painel, no chicote que chega ao painel de instrumentos ou ao módulo de carroceria (BCM)
- No chicote do motor, perto da ECU
- Nos conectores dos módulos ligados ao barramento principal
Evite o conector de diagnóstico OBD-II. Em muitos veículos os pinos 6 e 14 ficam atrás de um gateway e o barramento fica em silêncio se ninguém consultar. Sobre esses cabos o contactless não vê tráfego. Procure o barramento nativo, que transmite de forma contínua com o motor ligado.
As cores do par CAN mudam conforme a marca, o modelo e o ano: a cor não basta, é preciso confirmar com o multímetro (próximo passo).
Confirmar o par com o multímetro
- Ligue o motor (ou pelo menos a ignição) para que o barramento tenha atividade.
- Coloque o multímetro em VDC, escala de 20 V ou auto-range.
- Ponta preta (COM) na massa do veículo; ponta vermelha no cabo a medir.
| Estado do barramento | CAN-H | CAN-L | Diferença H − L |
|---|---|---|---|
| Recessivo (repouso) | 2,5 V | 2,5 V | 0 V |
| Dominante (transmitindo) | 3,5 V | 1,5 V | 2 V |
| Leitura típica com atividade | 2,5 a 3,5 V | 1,5 a 2,5 V | oscila entre 0 e 2 V |
Para confirmar, meça o diferencial com a ponta vermelha em CAN-H e a preta em CAN-L: a leitura deve oscilar entre 0 e 2 V.
| O que você mede com o motor ligado | Diagnóstico |
|---|---|
| Um cabo entre 2,5 e 3,5 V e o outro entre 1,5 e 2,5 V | ✅ É o barramento CAN com atividade |
| Ambos em 0 V com o motor desligado | ⚠️ Normal: o barramento dorme. Ligue o motor |
| Ambos em 0 V com o motor ligado | ❌ Não é CAN, ou é um barramento sem tráfego |
| Ambos em ~12 V | ❌ É alimentação, não CAN |
| Um em 5 V e o outro em 0 V | ❌ Provável sinal digital, não CAN |
Fixar o par na placa
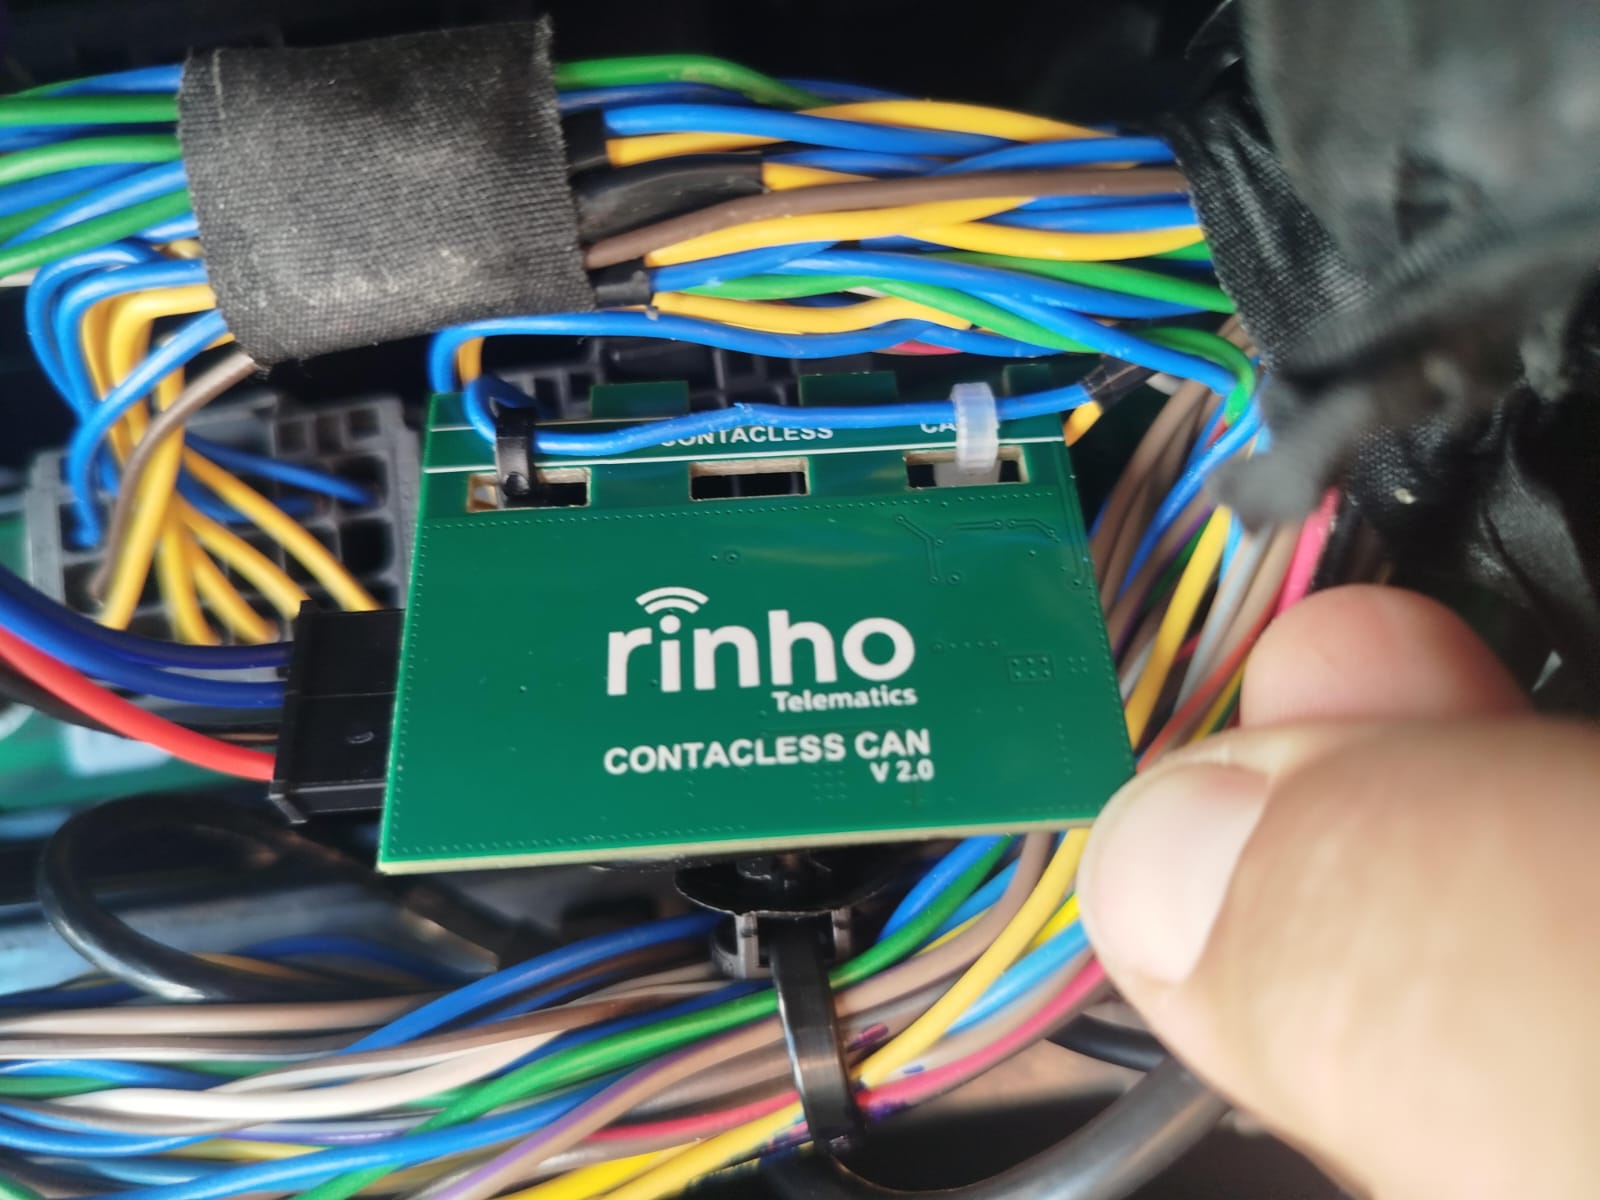
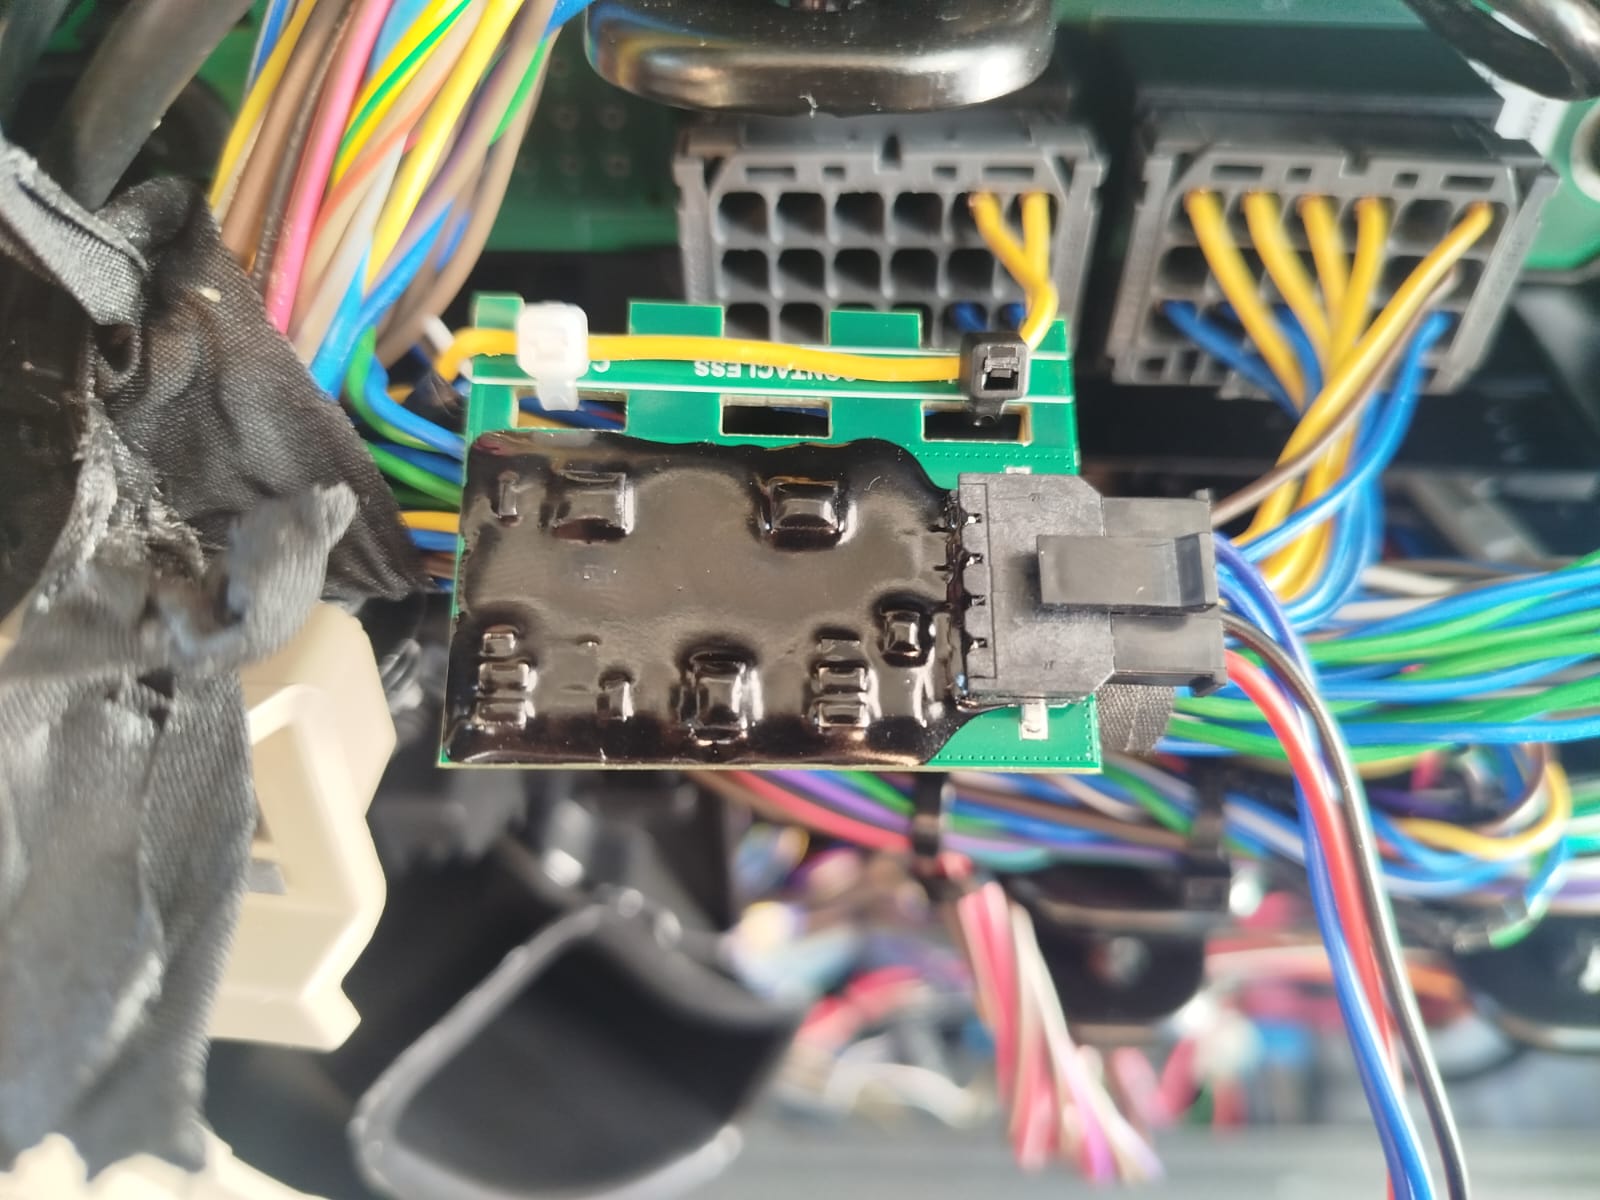
- Apoie os dois cabos do par (CAN-H e CAN-L) juntos sobre a faixa superior da placa, ao longo das ranhuras.
- Passe as abraçadeiras pelas ranhuras e aperte para que os cabos fiquem em contato firme com a placa.
- Corte a sobra das abraçadeiras e verifique que a placa não se solte com a vibração.
Não é preciso cortar, descascar nem emendar nada.
Conectar o módulo ao rastreador
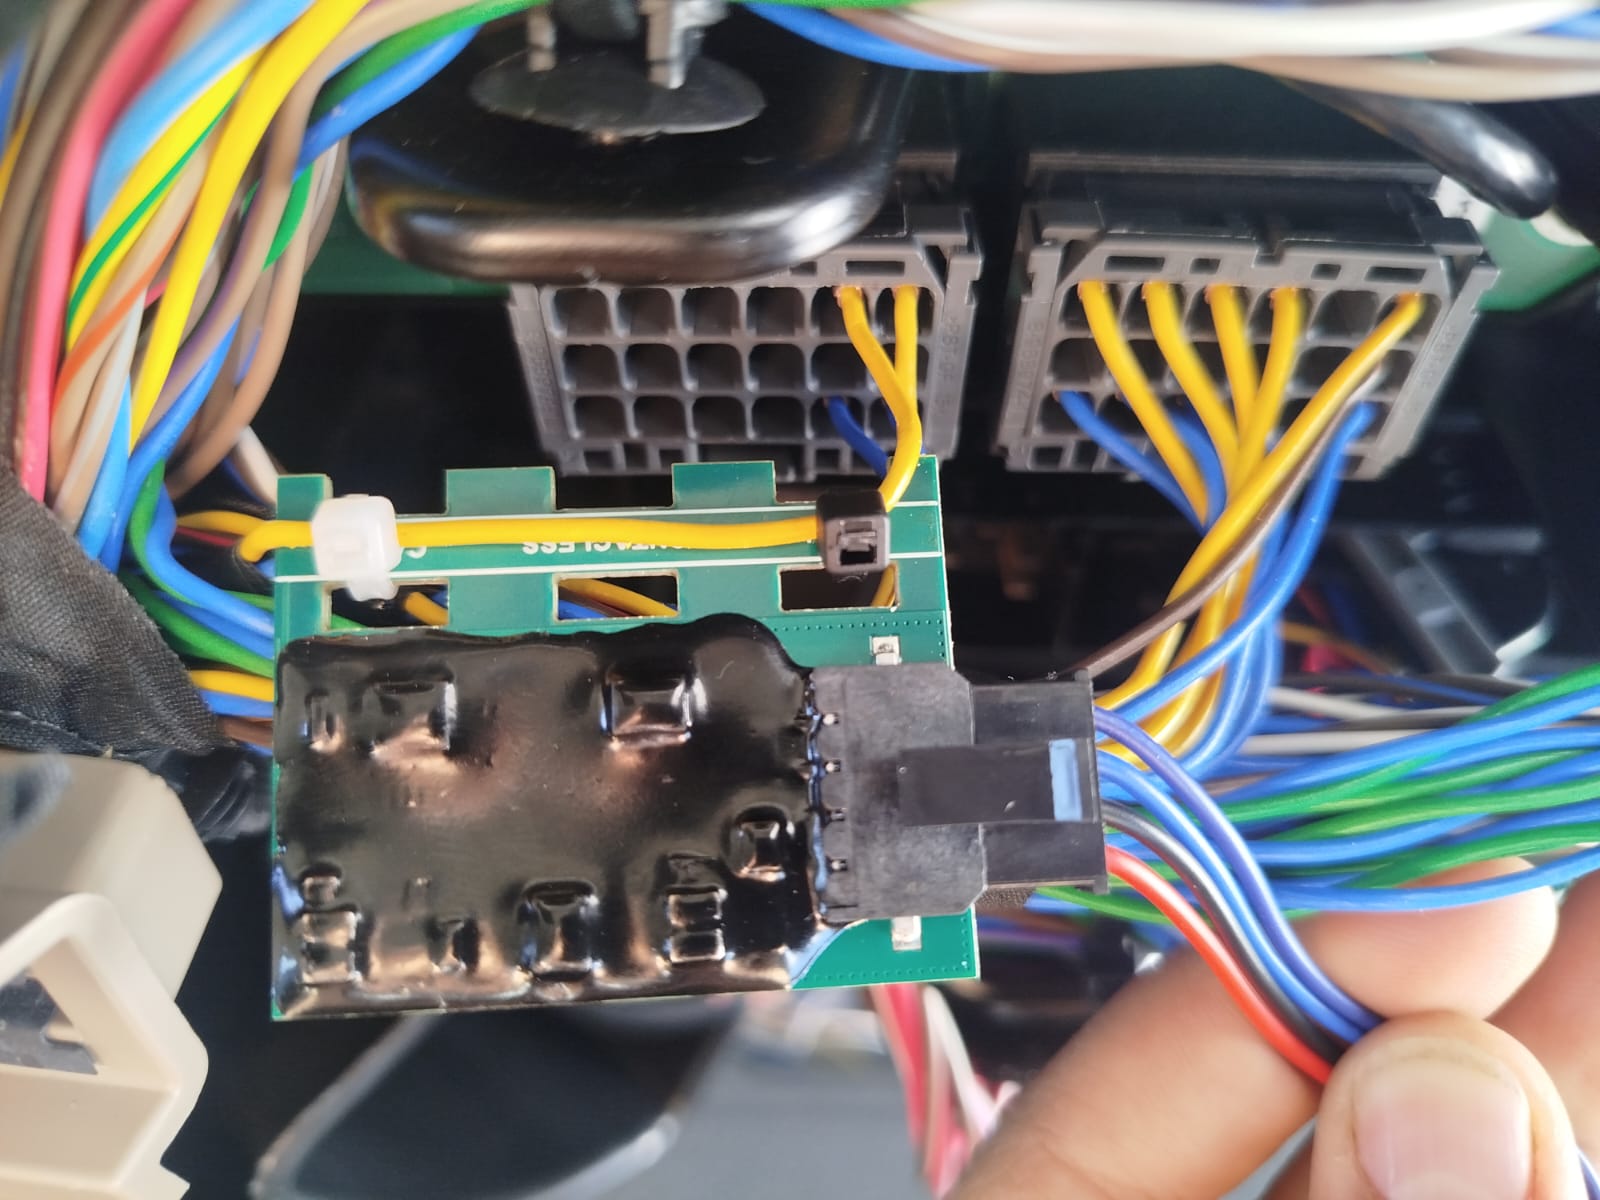
O módulo tem um conector de 4 pinos com esta fiação:
| Cabo do módulo | Função | Conecta em |
|---|---|---|
| Vermelho | Alimentação (+) 8 a 90 VDC | Positivo do veículo; pode ser o mesmo que alimenta o rastreador |
| Preto | Massa (GND) | Massa do veículo |
| Azul | Saída CAN-H | Entrada CAN-H do rastreador |
| Azul/Preto | Saída CAN-L | Entrada CAN-L do rastreador |
Do lado do veículo o par é apoiado na placa sem importar a polaridade, mas do lado do rastreador CAN-H e CAN-L não podem ser invertidos: com a saída cruzada o rastreador não lê nenhum quadro.
Configurar o rastreador
Cada marca configura com sua própria ferramenta, mas as regras são as mesmas:
| Parâmetro | O que configurar |
|---|---|
| Velocidade do barramento | A mesma do veículo: tipicamente 250 kbps em J1939 e 500 kbps em veículos leves. O módulo trabalha entre 50 kbps e 1 Mbps |
| Formato do identificador | 29 bits (estendido) em J1939; 11 bits (padrão) na maioria dos veículos leves |
| Modo de leitura | Um modo que só escute o barramento: J1939/FMS, escuta passiva (listen-only / silent) ou quadros brutos com parsers |
| Não compatível | OBD-II (PIDs, VIN e falhas OBD2): requer escrever consultas no barramento |
Verificar a leitura
Com o motor ligado, confirme na ferramenta do rastreador ou na plataforma que os dados estão chegando: RPM, velocidade, temperatura do motor, nível ou consumo de combustível, conforme o que o veículo publica.
O módulo não tem LED de status: a verificação é sempre feita pelo rastreador.
Com rastreadores Rinho
Spider IoT e Smart IoT têm transceptor CAN integrado. O Zero IoT não tem CAN bus e não é compatível com este acessório.
Fiação
Conecte a saída CAN-H / CAN-L do módulo aos cabos CANH e CANL do equipamento. As cores do lado do rastreador mudam conforme o modelo e a versão: veja Pinagem Spider IoT e Conectores Smart IoT.
Terminação (DIP switch)
| Equipamento | DIP switch |
|---|---|
| Spider IoT HW ≥3.5 | DIP 4 em ON (terminação). DIP 1 em OFF: com o CAN ligado não deve ficar em ON. Veja DIP Switch HW ≥3.5 |
| Spider IoT HW ≤3.4 | DIP 1 em ON (habilita o CAN) e DIP 2 em ON (terminação). Veja DIP Switch HW ≤3.4 |
| Smart IoT | DIP 1 em ON (habilita o CAN) e DIP 2 em ON (terminação). Veja DIP Switch Smart IoT |
Configuração com CXCAN
O barramento é configurado com o comando CXCAN. Com o contactless, use os protocolos que só escutam:
// Caminhões, ônibus e máquinas (J1939)
>SCXCAN1,250K,J1939,29,0,0<

// Veículos leves: quadros do barramento nativo, decodificados com parsers CXECU
>SCXCAN1,500K,PLAIN,11,0,0<

// Escuta passiva para diagnóstico e levantamento do barramento
>SCXCAN1,500K,LISTEN,11,0,0<
Não use OBDII com o contactless. O OBD-II precisa escrever consultas no barramento e o contactless não pode escrever: o equipamento não recebe resposta e não lê dados. Pelo mesmo motivo, a leitura de falhas funciona em J1939, mas não em OBD2.
A velocidade (250K, 500K ou 1M) precisa coincidir com a do veículo. Para veículos leves, os parsers de cada sinal são definidos com CXECU.
Verificação
>QCXCAN<     // confirma a configuração efetiva do barramento
>QCAN00<     // J1939: RPM, combustível, consumo e temperatura lidos do barramento
Para veículos leves com parsers próprios, os valores são consultados com ECU.
Solução de problemas
| Sintoma | Causa provável | O que fazer |
|---|---|---|
| Nenhum dado chega | Velocidade do rastreador diferente da do barramento | Configurar a velocidade real do veículo (250K / 500K) |
| Nenhum dado chega | Placa instalada no conector OBD-II ou em um barramento sem tráfego | Medir com o multímetro e reposicionar no barramento nativo |
| Nenhum dado chega | Rastreador configurado em OBD-II | OBD-II não é compatível: mudar para J1939, escuta passiva ou quadros brutos |
| Nenhum dado chega (Spider / Smart) | DIP de terminação em OFF | Colocar em ON: veja Terminação |
| Nenhum dado chega | CAN-H e CAN-L invertidos na saída para o rastreador | Revisar a fiação azul / azul-preto |
| Nenhum dado chega | Módulo sem alimentação | Medir a tensão entre vermelho e preto: deve estar entre 8 e 90 VDC |
| Dados só chegam com o motor ligado | O barramento do veículo dorme com a ignição desligada | Comportamento normal |
| Leitura intermitente | Cabos frouxos ou afastados da placa | Reapertar as abraçadeiras para que o par fique em contato firme |
| Chegam alguns dados, mas faltam outros | O veículo não publica esse dado no barramento, ou só o entrega sob consulta | Confirmar se o dado é broadcast. Se for um PID OBD-II, requer conexão direta |
Perguntas frequentes
Afeta o funcionamento do veículo?
Não. Não há conexão elétrica com o barramento e o módulo não transmite: é transparente para a rede CAN do veículo.
Leio os mesmos dados que com uma conexão direta?
Todos os dados broadcast, sim. O que não se obtém é o que exige escrever no barramento: consultas OBD-II (PIDs, VIN, falhas OBD2) e comandos ao veículo.
O que acontece se os cabos se soltarem da placa?
A leitura é interrompida, mas não há risco de dano. Basta reposicionar os cabos e reapertar as abraçadeiras.
Posso passar para outro veículo?
Sim. Cortam-se as abraçadeiras, retira-se a placa e a fiação original fica como estava.
Especificações técnicas
| Parâmetro | Valor |
|---|---|
| Método de leitura | Indutivo, sem contato elétrico |
| Conexão de saída | CAN passthrough |
| Protocolo CAN | CAN 2.0A e CAN 2.0B |
| Velocidade do barramento | 50 kbps – 1 Mbps |
| Alimentação | 8 VDC a 90 VDC |
| Consumo típico | < 10 mA @ 12 VDC |
| Proteções | Polaridade reversa + sobretensão 100V |
| Dimensões | 40 × 35 mm aprox. |
| Peso | < 20 g |
| Montagem | Abraçadeiras, clipe ou adesivo sobre o chicote |
| Temperatura de operação | –40°C a +85°C |
| Encapsulamento | Epóxi resistente a vibração e umidade |
Compatibilidade
O CANBUS Contactless funciona com qualquer rastreador ou equipamento telemático que tenha entrada CAN.
| Rastreador Rinho | Compatível |
|---|---|
| Zero IoT | ❌ Não tem CAN bus |
| Spider IoT | ✅ |
| Smart IoT | ✅ |
Exemplos de rastreadores de outras marcas com entrada CAN:
| Marca | Modelos |
|---|---|
| Teltonika | FMC130, FMB140, FMB640 |
| Queclink | GV300CAN, GV600MG |
| Concox | X3 CAN, JM-VL502 |
| CalAmp | LMU-3030, LMU-4230 |
| Suntech | ST4500, ST940 |
| Meitrack | T366G, T399 |
| Ruptela | HCV5, Pro5 |
| Topflytech | T8806+, TLD1-D |
Mais informações
| Recurso | Link |
|---|---|
| 🛒 Produto | Ver em rinho.com.ar → |
| 📄 Datasheet | Baixar PDF → |
| 📖 Guia de conexão CAN contactless | Ler no blog → |
| 🔧 Comandos CAN Bus | Ver documentação → |
| 📋 Todos os acessórios | Ver catálogo → |